Стабильный полет квадрокоптера — результат точного инженерного расчета, а не магии. Ключевую роль в нем играет правильная установка винтов. Многие начинающие пилоты сталкиваются с проблемой, когда дрон переворачивается на старте, и часто причина кроется в простом вопросе: какие винты квадрокоптера обычно бывают правого вращения и как их отличить от левых? На стандартной X-раме два винта вращаются по часовой стрелке (CW), а два — против (CCW), компенсируя реактивный момент моторов. В этой статье мы, коллеги-пилоты, разберем все до мелочей: от схемы установки до физики полета.
- Зачем нужны винты разного вращения: секрет стабильности полета
- Стандартная схема вращения винтов на квадрокоптере
- Классическая X-конфигурация и расположение моторов
- Как направление вращения влияет на маневры и управление
- Как отличить правый пропеллер от левого и правильно их установить
- Читаем маркировку на винтах: что означают буквы R и L
- Визуальные подсказки: форма лопасти и цветные гайки
- Последствия неправильной установки: почему дрон переворачивается
- Физика полета в деталях: тяга, подъемная сила и шаг винта
- Как создается подъемная сила и тяга пропеллера
- Что такое шаг винта и как он влияет на скорость и маневренность
- Выбор пропеллеров в 2026 году: на что обратить внимание
- Часто задаваемые вопросы (FAQ)
- Что будет, если установить все винты одного направления?
- Как шаг пропеллера влияет на время полета и расход батареи?
- Какие винты лучше для гонок, а какие для фристайла?
- Можно ли использовать винты другого размера на моем дроне?
Зачем нужны винты разного вращения: секрет стабильности полета
Каждый, кто хоть раз собирал или настраивал дрон, знает: в комплекте всегда идут пропеллеры двух типов. Это не запасные варианты, а конструктивная необходимость. Дело в физике, а точнее — в реактивном моменте.
Когда мотор вращает винт в одну сторону, по третьему закону Ньютона возникает равная по силе и противоположная по направлению реакция. Этот реактивный момент (или крутящий момент) стремится развернуть раму дрона в сторону, противоположную вращению винта.
Если бы все четыре винта вращались в одном направлении, например, по часовой стрелке, то раму квадрокоптера неумолимо закручивало бы против часовой. Управлять таким аппаратом было бы невозможно — он бы превратился в неконтролируемый волчок.
Для компенсации этого эффекта и используется парная установка винтов:
- Два винта правого вращения (CW — Clockwise) создают реактивный момент против часовой стрелки.
- Два винта левого вращения (CCW — Counter-Clockwise) создают реактивный момент по часовой стрелке.
Эти два момента взаимно уничтожают друг друга, и рама дрона остается неподвижной относительно вертикальной оси (рыскание, или Yaw). Это основа стабильного висения и управляемого полета.
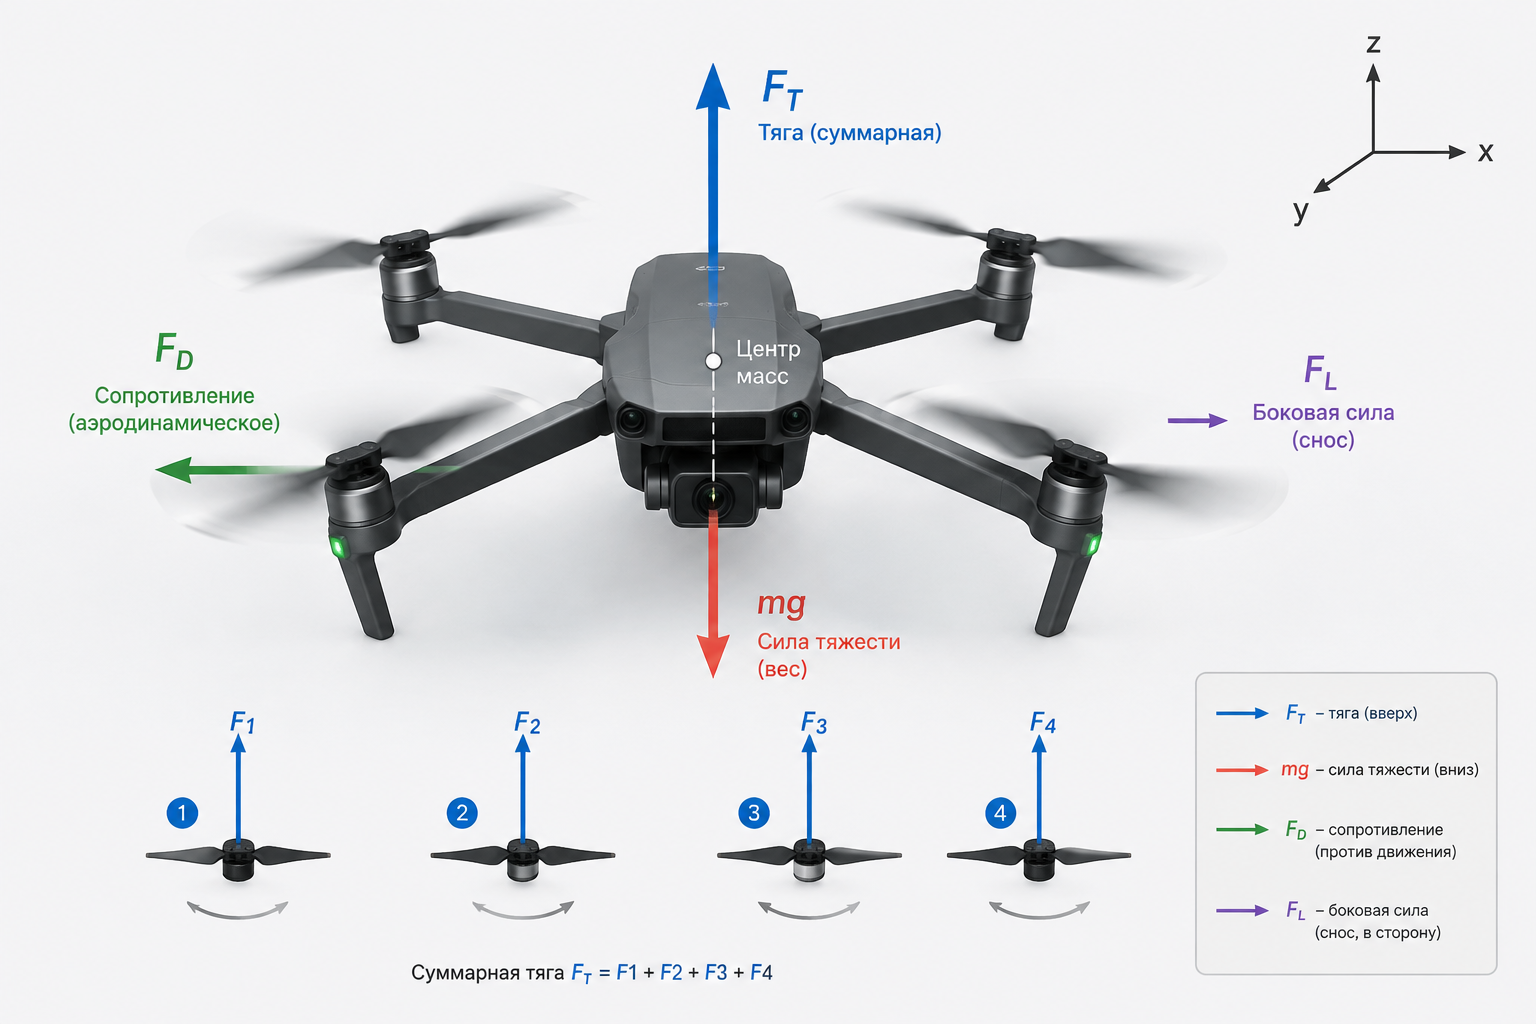
Стандартная схема вращения винтов на квадрокоптере
Чтобы компенсация работала, пропеллеры нужно установить в строго определенном порядке. За десятилетия развития FPV-дронов и съемочных коптеров стандартом де-факто стала конфигурация «X».
Классическая X-конфигурация и расположение моторов
Представьте свой квадрокоптер с видом сверху, где передняя часть («нос») направлена от вас. Моторы принято нумеровать, начиная с правого переднего и далее по часовой стрелке.
Стандартная схема вращения винтов квадрокоптера выглядит так:
| Номер и расположение мотора | Направление вращения |
|---|---|
| 1. Задний правый | По часовой стрелке (CW) |
| 2. Передний правый | Против часовой стрелки (CCW) |
| 3. Задний левый | Против часовой стрелки (CCW) |
| 4. Передний левый | По часовой стрелке (CW) |
Проще запомнить по диагоналям: два диагональных мотора (например, передний левый и задний правый) всегда вращаются в одну сторону. Эта схема вращения квадрокоптера используется в 99% полетных контроллеров по умолчанию (Betaflight, iNav, ArduPilot).
Как направление вращения влияет на маневры и управление
Сбалансированная схема вращения не только обеспечивает стабильность, но и дает нам ключ к управлению по оси рыскания (Yaw). Как это работает?
Полетный контроллер изменяет скорость вращения пар винтов.
- Поворот влево (против часовой): Контроллер слегка замедляет пару CCW-винтов (передний правый и задний левый) и одновременно ускоряет пару CW-винтов (передний левый и задний правый). Реактивный момент от CW-винтов становится сильнее, и он поворачивает раму влево.
- Поворот вправо (по часовой): Происходит обратный процесс. Ускоряются CCW-винты, замедляются CW. Рама поворачивается вправо.
При этом суммарная подъемная сила остается неизменной, и дрон не теряет высоту во время маневра. Это простой и гениальный принцип, лежащий в основе всей маневренности квадрокоптера.
Как отличить правый пропеллер от левого и правильно их установить
Теория ясна, переходим к практике. В руках у вас горсть пропеллеров, и нужно поставить каждый на свое место. Ошибка здесь фатальна для первого взлета. К счастью, производители предусмотрели несколько способов идентификации.
Читаем маркировку на винтах: что означают буквы R и L
Самый надежный способ — найти маркировку на лопасти, обычно у ступицы (центральной части).
- R (от Right) или отсутствие буквы — это винт правого вращения (CW). Например,
5x4.3x3R. - L (от Left) или иногда просто CCW — это винт левого вращения (CCW).
Важно: Некоторые производители (например, старые Gemfan) маркировали винты CW буквой R, а CCW — никак. Всегда проверяйте пару винтов из одного пакета: если на одном есть R, а на другом нет маркировки, то второй — CCW. В 2026 году большинство брендов используют четкую маркировку на всех пропеллерах.
Визуальные подсказки: форма лопасти и цветные гайки
Если маркировка стерлась или ее нет, определить направление вращения можно по профилю лопасти. Поставьте винт на ровную поверхность и посмотрите на него сбоку.

У лопасти есть атакующая (передняя) кромка и сбегающая (задняя) кромка. Атакующая кромка всегда выше. Мысленно «вкручивайте» пропеллер в воздух.
- У CW-винта (правого) лопасти закручены так, что для создания тяги вверх он должен вращаться по часовой стрелке. Его правая сторона будет выше левой, если смотреть вдоль лопасти.
- У CCW-винта (левого) — наоборот.
Еще одна подсказка, характерная для дронов DJI и некоторых других RTF-моделей, — цветные метки на винтах и моторах или гайки разного цвета (например, черные для CW, серебристые для CCW).
Последствия неправильной установки: почему дрон переворачивается
Что произойдет, если перепутать винты? Например, поставить CW-винт на мотор, который должен вращаться против часовой стрелки.
Вместо того чтобы отбрасывать воздух вниз, создавая подъемную силу, такой винт будет тянуть его вверх. То есть, он будет создавать отрицательную тягу, прижимая луч дрона к земле.
Если вы перепутаете хотя бы два винта (например, на передних моторах), при попытке взлета дрон получит тягу вверх на задних лучах и тягу вниз на передних. Результат предсказуем — мгновенный кульбит и удар о землю. Статистика неумолима: около 70% новичков хотя бы раз сталкиваются с проблемами из-за неверной установки пропеллеров. Всегда проверяйте себя перед первым армингом.
Физика полета в деталях: тяга, подъемная сила и шаг винта
Чтобы летать осознанно и подбирать компоненты под свои задачи, стоит понимать базовые принципы, которые заставляют несколько кусков пластика поднимать в воздух увесистый аппарат.
Как создается подъемная сила и тяга пропеллера
Лопасть пропеллера — это, по сути, вращающееся крыло. Подъемная сила винта квадрокоптера создается благодаря двум основным факторам:
- Форма профиля (Принцип Бернулли): Верхняя поверхность лопасти более выпуклая, чем нижняя. Воздух, обтекающий ее сверху, проходит больший путь и движется быстрее. По закону Бернулли, где скорость потока выше, там давление ниже. Разница давлений между нижней и верхней поверхностью создает силу, направленную вверх.
- Угол атаки (Закон Ньютона): Лопасть установлена под углом к плоскости вращения. Она отбрасывает массу воздуха вниз, и по третьему закону Ньютона возникает сила реакции (тяга), толкающая винт, а с ним и весь дрон, вверх.
Сумма этих сил и есть тяга винта квадрокоптера. Ее величина зависит от скорости вращения (RPM), диаметра, шага и формы винта, а также от плотности воздуха.
Что такое шаг винта и как он влияет на скорость и маневренность
Один из ключевых параметров — это шаг пропеллера квадрокоптера. Если вы видите маркировку вроде 5045 или 5x4.5x3, то:
- Первая цифра (50 или 5) — это диаметр в дюймах (5 дюймов).
- Вторая (45 или 4.5) — это шаг в дюймах.
- Третья (3) — количество лопастей.
Шаг винта — это теоретическое расстояние, которое винт пройдет вперед за один полный оборот, если бы он вкручивался в твердую среду, как винт в дерево. Чем выше шаг, тем агрессивнее винт «вгрызается» в воздух.
| Характеристика | Низкий шаг (e.g., 5.1x3x3) | Высокий шаг (e.g., 5.1x5x3) |
|---|---|---|
| Максимальная скорость | Ниже | Выше |
| Ускорение | Быстрее в нижнем диапазоне газа | Медленнее на старте, но мощнее в пике |
| Энергоэффективность | Выше (меньше ток потребления) | Ниже (сильнее нагружает батарею) |
| Управляемость | Более плавная, «маслянистая» | Более резкая, «острая» |
| Лучшее применение | Фристайл, кинематографическая съемка | Гонки, скоростные полеты |
Выбор шага — это всегда компромисс между скоростью, управляемостью и временем полета. Нет универсального ответа на вопрос, что такое шаг пропеллера для квадрокоптера в идеале — все зависит от вашего стиля и задач.
Выбор пропеллеров в 2026 году: на что обратить внимание
Рынок пропеллеров огромен, но есть несколько ключевых моментов, на которые стоит ориентироваться при выборе в 2026 году.
- Материал: Поликарбонат (PC) остается золотым стандартом. Он прочный, в меру гибкий и хорошо держит форму. Нейлон и стеклонаполненные композиты используются реже, в основном для специфических задач. Карбоновые пропеллеры очень жесткие и эффективные, но хрупкие и дорогие, поэтому в FPV почти не применяются.
- Количество лопастей:
- 2 лопасти: Максимальная эффективность на высоких оборотах. Идеально для гонок на скорость.
- 3 лопасти: Самый популярный вариант. Отличный баланс между тягой, управляемостью и эффективностью. Универсальны для гонок и фристайла.
- 5-6 лопастей: Создают огромную тягу на низких оборотах, обеспечивая невероятный «грип» (сцепление с воздухом). Идеальны для кинематографической съемки (cinewhoop) и фристайла, но очень неэффективны и быстро сажают батарею.
- Производители: Лидерами рынка остаются HQProp, Gemfan, Ethix. Каждый бренд имеет свои удачные модели для разных стилей полета. Например, HQProp известны своими гоночными пропеллерами, а Ethix — плавными и тихими винтами для фристайла.

Часто задаваемые вопросы (FAQ)
Что будет, если установить все винты одного направления?
Квадрокоптер не сможет взлететь. При подаче газа он начнет быстро вращаться на земле вокруг своей оси в сторону, противоположную вращению винтов, и, скорее всего, перевернется. Компенсации реактивного момента не произойдет.
Как шаг пропеллера влияет на время полета и расход батареи?
Напрямую. Чем выше шаг, тем большую нагрузку винт создает на мотор. Мотор, в свою очередь, потребляет больший ток от аккумулятора для поддержания оборотов. Как результат, винты с высоким шагом значительно сокращают время полета по сравнению с винтами с низким шагом при прочих равных условиях.
Какие винты лучше для гонок, а какие для фристайла?
Для гонок обычно выбирают легкие двух- или трехлопастные винты с высоким шагом (например, 4.8-5.1) для максимальной скорости на прямых. Для фристайла предпочтительнее трехлопастные винты со средним шагом (3.5-4.5), которые обеспечивают хороший контроль, отзывчивость и сцепление с воздухом в резких маневрах.
Можно ли использовать винты другого размера на моем дроне?
Категорически не рекомендуется. Моторы, регуляторы оборотов (ESC) и вся силовая установка подбираются и настраиваются под конкретный диаметр и примерный вес пропеллера. Установка винта большего диаметра приведет к перегрузке моторов и ESC, их перегреву и возможному выходу из строя. Винт меньшего размера не даст достаточной тяги и сделает дрон вялым и нестабильным.