Собрать дрон — это половина дела. Настоящая магия начинается на этапе настройки, когда из набора комплектующих рождается послушный и отзывчивый аппарат. Неправильная конфигурация может привести к нестабильному полету, «унитазингу» или, в худшем случае, к неконтролируемому взлету с последующим крашем. Этот гайд поможет вам пройти все этапы и детально объяснит, как установить квадрокоптер с нуля, используя актуальные прошивки и компоненты 2026 года. От пайки до первого арминга — поехали.
- Подготовка к настройке: компоненты и инструменты в 2026 году
- Механическая сборка и монтаж электроники
- Правильное подключение моторов квадрокоптера к регуляторам (ESC)
- Установка полетного контроллера, приемника и видеосистемы
- Прошивка полетного контроллера и первоначальная конфигурация
- Пошаговая настройка в Betaflight: от портов до режимов полета
- Вкладка Ports и Configuration: выбор протоколов и ориентация платы
- Вкладка Receiver: привязка аппаратуры и проверка каналов
- Вкладка Modes: назначение переключателей для арминга и режимов
- Критически важный этап: проверка моторов в конфигураторе
- Финальные проверки на столе перед первым вылетом
- Тестирование Failsafe: имитация потери сигнала
- Установка пропеллеров: как не перепутать направление вращения
- Часто задаваемые вопросы (FAQ)
- Почему квадрокоптер не армится (не включаются моторы)?
- Что делать, если мотор вращается в неправильную сторону?
- Как понять, что пропеллеры установлены правильно?
- Какой протокол ESC (DSHOT, PWM) лучше выбрать?
Подготовка к настройке: компоненты и инструменты в 2026 году
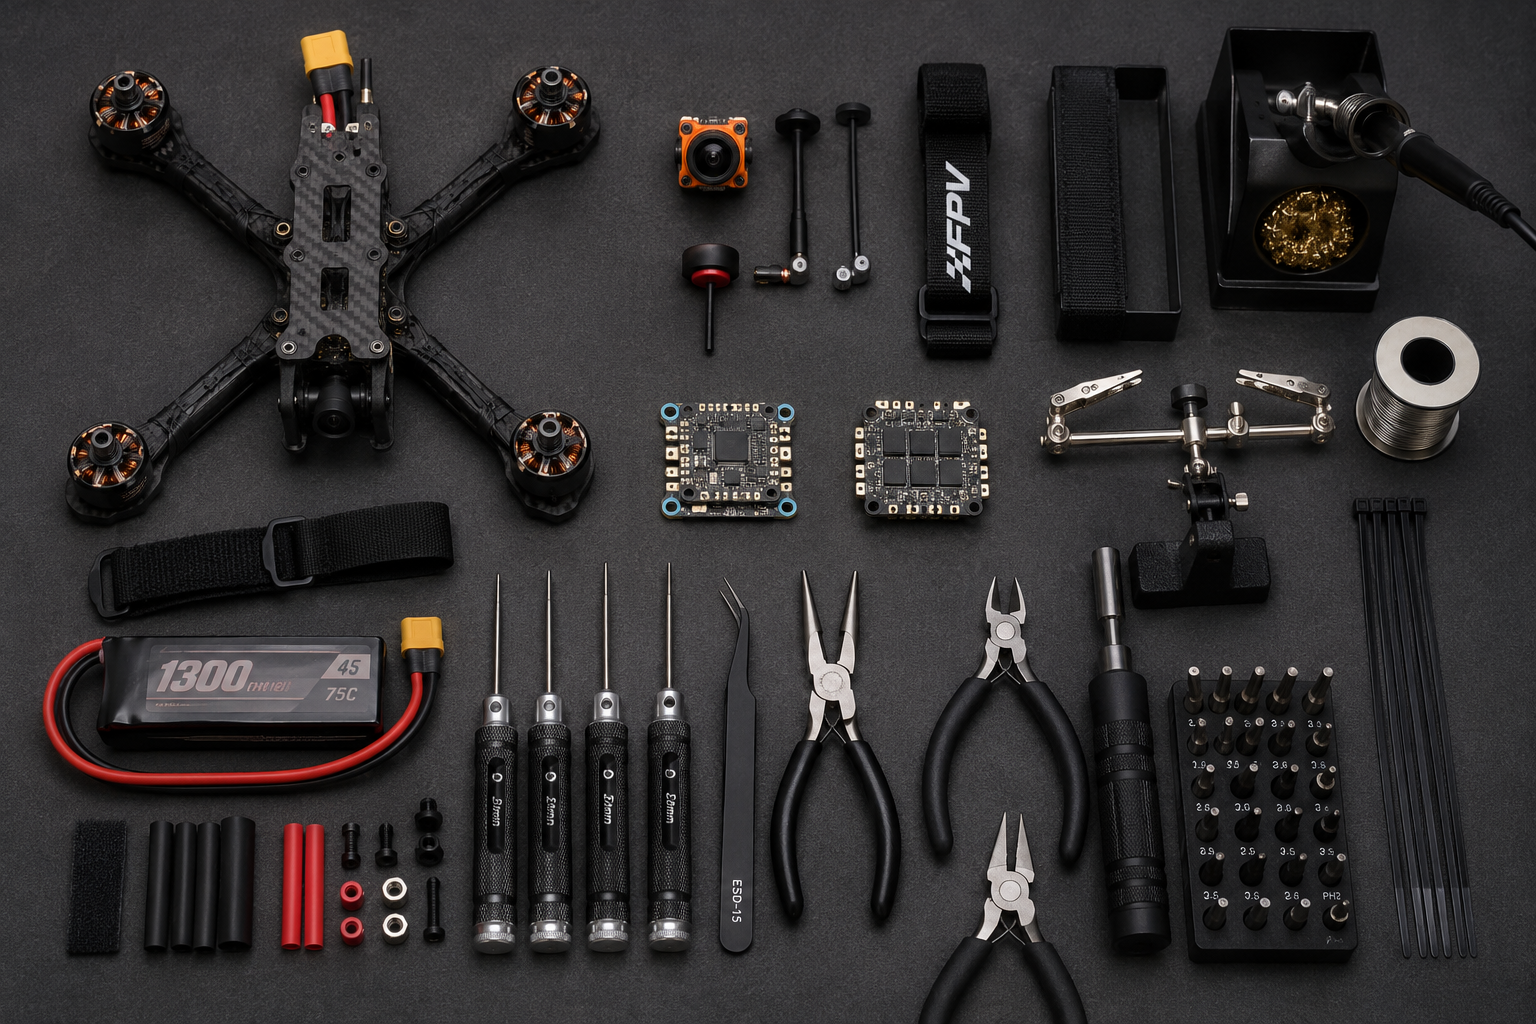
Прежде чем приступить к монтажу, убедимся, что все необходимое под рукой. Правильный подбор компонентов — залог стабильной работы и простоты настройки.
Основные электронные компоненты:
- Полетный контроллер (FC): Сердце вашего дрона. В 2026 году стандартом де-факто являются процессоры F7 или H7, обеспечивающие достаточную производительность для самых требовательных фильтров и алгоритмов. Выбирайте плату с поддержкой актуальной версии Betaflight (на момент написания — 4.6).
- Регуляторы скорости (ESC): Рекомендуемый протокол — DSHOT600. Он обеспечивает быструю и точную цифровую передачу сигнала без необходимости калибровки. Ищите ESC 4-в-1, которые упрощают сборку и экономят место.
- Моторы: Бесколлекторные двигатели с KV (обороты на вольт), соответствующим вашим задачам. Для 5-дюймовых гоночных и фристайл-дронов это обычно диапазон 1700-1950KV для 6S батарей или 2400-2700KV для 4S.
- Приемник (RX): Должен быть совместим с вашей аппаратурой управления (например, ELRS, Crossfire, Tracer). ExpressLRS на частоте 2.4 ГГц сегодня является золотым стандартом благодаря дальности, надежности и низкой задержке.
- Видеосистема: Аналоговая или цифровая (DJI O3, HDZero, Walksnail Avatar). Выбор зависит от бюджета и предпочтений в качестве картинки.
Инструменты и программное обеспечение:
| Инструмент / ПО | Назначение | Примечание |
|---|---|---|
| Паяльник с контролем t° | Пайка моторов, силовых проводов, периферии. | Оптимальная температура для бессвинцового припоя — 350-380°C. |
| Набор шестигранных отверток | Сборка рамы, крепление моторов и стека. | Размеры 1.5 мм, 2.0 мм, 2.5 мм — самые ходовые. |
| Ключ для пропеллеров | Фиксация и снятие пропеллеров. | Обычно 8 мм. |
| Betaflight Configurator | Основная программа для прошивки и настройки полетного контроллера. | Всегда используйте последнюю версию, совместимую с вашей прошивкой. |
| BLHeliSuite / ESC Configurator | Программа для настройки и обновления прошивки регуляторов скорости. | Позволяет менять направление вращения моторов программно. |
Механическая сборка и монтаж электроники
Чистота и аккуратность на этом этапе — не просто эстетика, а залог надежности. Короткое замыкание из-за неаккуратной пайки или капли припоя может сжечь дорогостоящие компоненты.
Правильное подключение моторов квадрокоптера к регуляторам (ESC)
Это один из самых ответственных моментов. Ошибка здесь может привести к неправильной работе моторов и полной потере управляемости.
- Припаяйте провода моторов к ESC. Порядок трех фазных проводов не имеет значения на данном этапе. Если мотор будет вращаться не в ту сторону, мы исправим это программно. Главное — надежный контакт и отсутствие замыканий между площадками.
- Припаяйте силовой провод с разъемом (XT60/XT30) к ESC. Строго соблюдайте полярность: красный провод к «+», черный к «-». Переполюсовка гарантированно выведет из строя вашу электронику.
- Заизолируйте все пайки. Используйте термоусадочную трубку. Это защитит контакты от влаги, грязи и коротких замыканий.
Важный совет: Перед первым подключением аккумулятора всегда используйте тестер дыма (smoke stopper). Это простое устройство с лампочкой или самовосстанавливающимся предохранителем, которое разрывает цепь при коротком замыкании и спасает вашу электронику от мгновенной гибели.
Установка полетного контроллера, приемника и видеосистемы
Современные рамы рассчитаны на установку электроники в «стек» — компоненты монтируются друг над другом на нейлоновые или стальные стойки.
- Полетный контроллер: Устанавливается на виброразвязывающие демпферы (резиновые проставки), которые идут в комплекте. Это необходимо для гашения вибраций от моторов и рамы, которые могут негативно влиять на работу гироскопа. Убедитесь, что стрелка на плате FC указывает в направлении переда дрона.
- Приемник (RX): Подключается к свободному UART-порту на полетном контроллере. Обычно это 3-4 провода: 5V, GND, TX, RX. Правильно расположите антенну для наилучшего приема сигнала — вдали от карбона и силовых проводов.
- Видеопередатчик (VTX): Также подключается к 5V/9V/VBAT (в зависимости от модели), GND и UART-порту для управления (протокол SmartAudio или Tramp). Антенну видеопередатчика надежно закрепите на раме так, чтобы она не попала в пропеллеры при падении.

Прошивка полетного контроллера и первоначальная конфигурация
С механической частью закончили, переходим к мозгам. Перед детальной настройкой необходимо установить на полетный контроллер свежую версию прошивки.
- Скачайте Betaflight Configurator с официального репозитория на GitHub.
- Подключите полетный контроллер к компьютеру по USB. Драйверы (STM32, Zadig) должны установиться автоматически.
- В конфигураторе перейдите на вкладку «Прошивка».
- Выберите таргет (название вашей платы, например,
SPEEDYBEEF7V3) и последнюю стабильную версию прошивки (например,4.6.0). - Нажмите «Загрузить прошивку [Online]», а после загрузки — «Прошить». Процесс займет около минуты.
После прошивки плата перезагрузится. Теперь можно подключаться и приступать к настройке.
Пошаговая настройка в Betaflight: от портов до режимов полета
Это основной этап, где мы задаем все параметры полета. Двигайтесь последовательно, не пропуская шагов.
Вкладка Ports и Configuration: выбор протоколов и ориентация платы
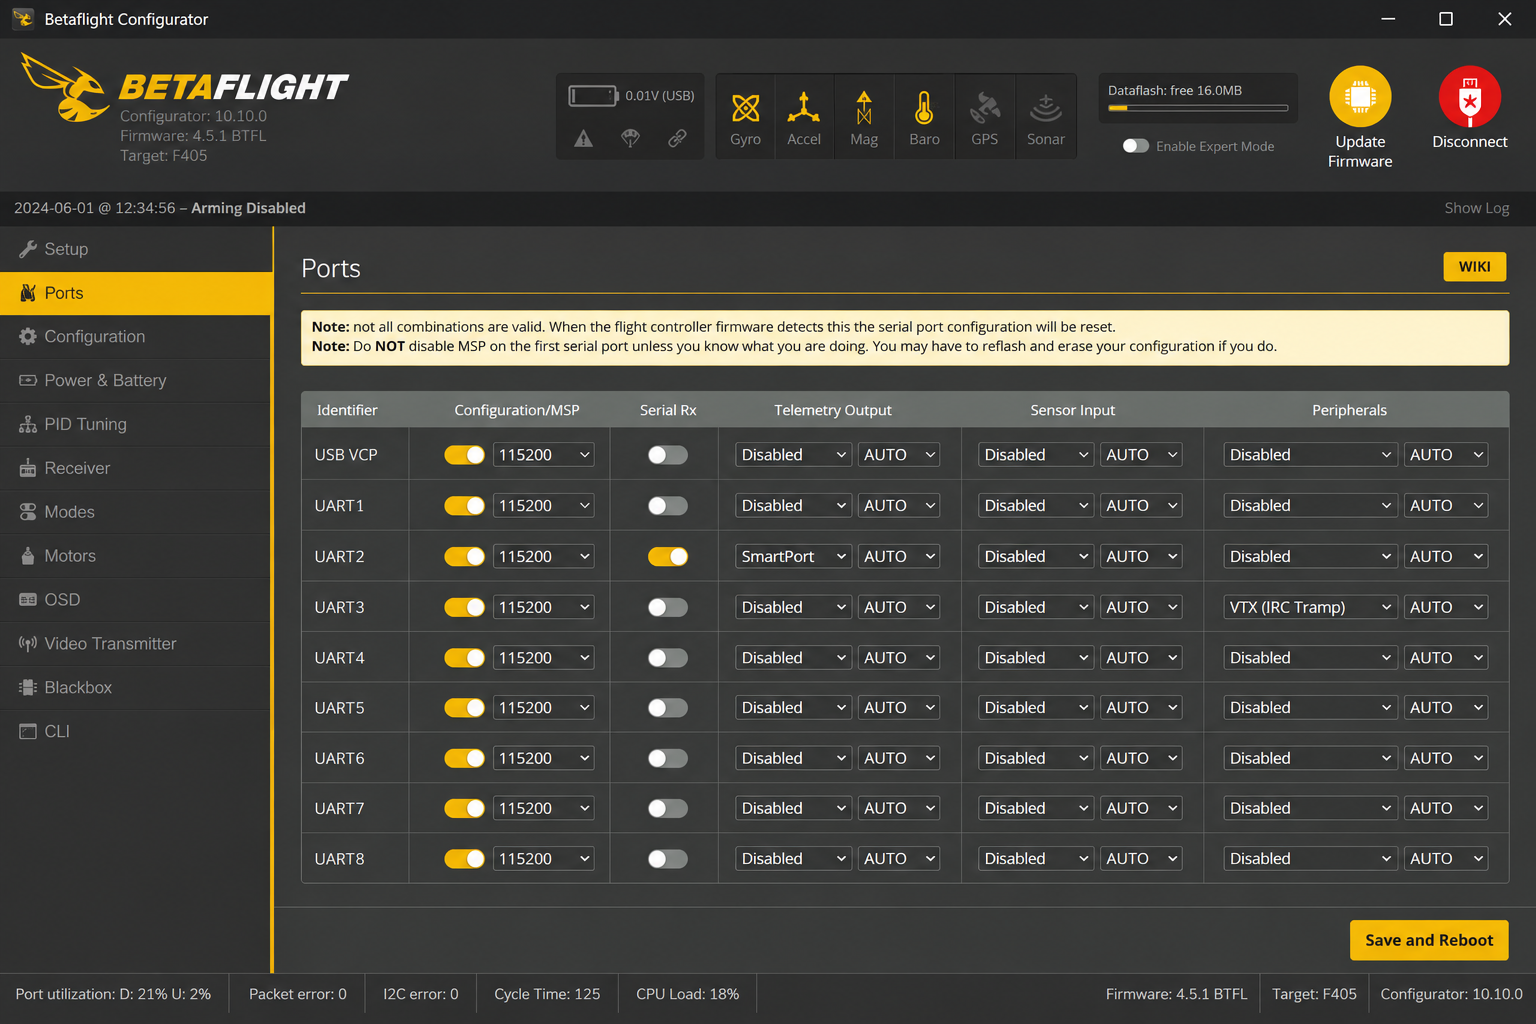
На вкладке Ports мы говорим полетному контроллеру, какая периферия к какому порту (UART) подключена.
- Найдите UART, к которому вы припаяли приемник, и в столбце
Serial RXвключите соответствующий переключатель. - Найдите UART видеопередатчика и в столбце
Peripheralsвыберите протоколVTX (Tramp)илиVTX (SmartAudio).
На вкладке Configuration:
- System configuration: Убедитесь, что частота работы гироскопа и цикла PID установлена правильно (например, 8K/8K для F7/H7 процессоров).
- ESC/Motor Features: Выберите протокол
DSHOT600. - Board and Sensor Alignment: Если вы установили полетный контроллер не по стрелке, здесь можно скорректировать его ориентацию. 3D-модель дрона в правой части экрана должна повторять реальные наклоны вашего квадрокоптера.
- Personalization: Введите свое имя (крафтовое имя), чтобы оно отображалось в OSD.
Вкладка Receiver: привязка аппаратуры и проверка каналов
На этой вкладке мы проверяем, корректно ли полетный контроллер получает сигналы от вашей аппаратуры управления.
- Привяжите (bind) приемник к передатчику согласно инструкции производителя.
- Во вкладке
Receiverвыберите правильный протокол (например,CRSFдля Crossfire/ELRS,SBUSдля FrSky). - Двигайте стики и переключатели на аппаратуре. Вы должны видеть, как полоски каналов (Roll, Pitch, Yaw, Throttle) движутся от 1000 до 2000, с центром в 1500. Если порядок каналов неверный (например, при движении стика газа меняется канал крена), измените
Channel Map(стандарт для большинства аппаратур —AETR1234).
Вкладка Modes: назначение переключателей для арминга и режимов
Здесь мы назначаем функции на тумблеры вашей аппаратуры.
- ARM: Самый важный режим. Назначьте его на удобный двухпозиционный или трехпозиционный тумблер. Это ваш «предохранитель» для включения моторов.
- ANGLE/HORIZON: Режимы со стабилизацией. Идеальны для первых полетов и спокойных съемок.
- ACRO: Основной режим для фристайла и гонок, без стабилизации. По умолчанию он активен, когда не включен ни один другой режим.
- BEEPER: Включает пищалку на моторе или отдельном буззере, чтобы найти дрон в траве.
- FLIP OVER AFTER CRASH: Режим «черепашки», позволяет перевернуть дрон после падения с помощью моторов.
Для назначения перетащите ползунок диапазона так, чтобы он покрывал положение вашего тумблера.
Критически важный этап: проверка моторов в конфигураторе
ВНИМАНИЕ! Перед этим шагом ОБЯЗАТЕЛЬНО СНИМИТЕ ПРОПЕЛЛЕРЫ! Невыполнение этого правила может привести к серьезным травмам.
На вкладке Motors мы можем проверить каждый мотор по отдельности.
- Подключите аккумулятор к дрону.
- Активируйте переключатель «I understand the risks…».
- Поочередно плавно поднимайте мастер-слайдер или слайдеры отдельных моторов (1, 2, 3, 4).
- Проверьте порядок и направление вращения. Номер мотора в конфигураторе должен соответствовать мотору на раме (схема указана в левом верхнем углу). Направление вращения должно соответствовать схеме (моторы 1 и 4 в одну сторону, 2 и 3 — в другую).
Если мотор вращается не в ту сторону, у вас два пути:
- Физический: Поменять местами любые два из трех проводов, идущих от мотора к ESC.
- Программный (предпочтительный): Подключиться к ESC через BLHeliSuite или ESC Configurator и изменить параметр
Motor DirectionнаReversed.
Финальные проверки на столе перед первым вылетом
Почти готово. Осталось несколько последних, но очень важных проверок безопасности.
Тестирование Failsafe: имитация потери сигнала
Failsafe — это процедура, которая выполняется при потере связи с аппаратурой. Дрон должен немедленно выключить моторы, чтобы не улететь в неизвестном направлении.
- Пропеллеры все еще сняты!
- Подключите аккумулятор.
- Заармите дрон на столе. Моторы начнут медленно вращаться.
- Слегка прибавьте газ (до 10-15%).
- Выключите аппаратуру управления.
- Моторы должны немедленно остановиться. Если этого не произошло — не летайте! Вернитесь на вкладку
Failsafeв Betaflight и убедитесь, что в качестве процедуры установленоDrop.
Установка пропеллеров: как не перепутать направление вращения
Это классическая ошибка новичка. Неправильно установленные пропеллеры приведут к тому, что дрон при попытке взлета перевернется.
- Схема вращения моторов в Betaflight называется Props OUT. Моторы 1 и 4 вращаются против часовой стрелки (CCW), моторы 2 и 3 — по часовой (CW).
- На пропеллерах всегда есть маркировка:
R(например, 5×4.3x3R) означает, что пропеллер для мотора с вращением по часовой стрелке (CW). Если буквыRнет — это пропеллер для вращения против часовой (CCW). - Простой визуальный способ: ведущая (более высокая) кромка лопасти должна быть направлена в сторону вращения мотора.
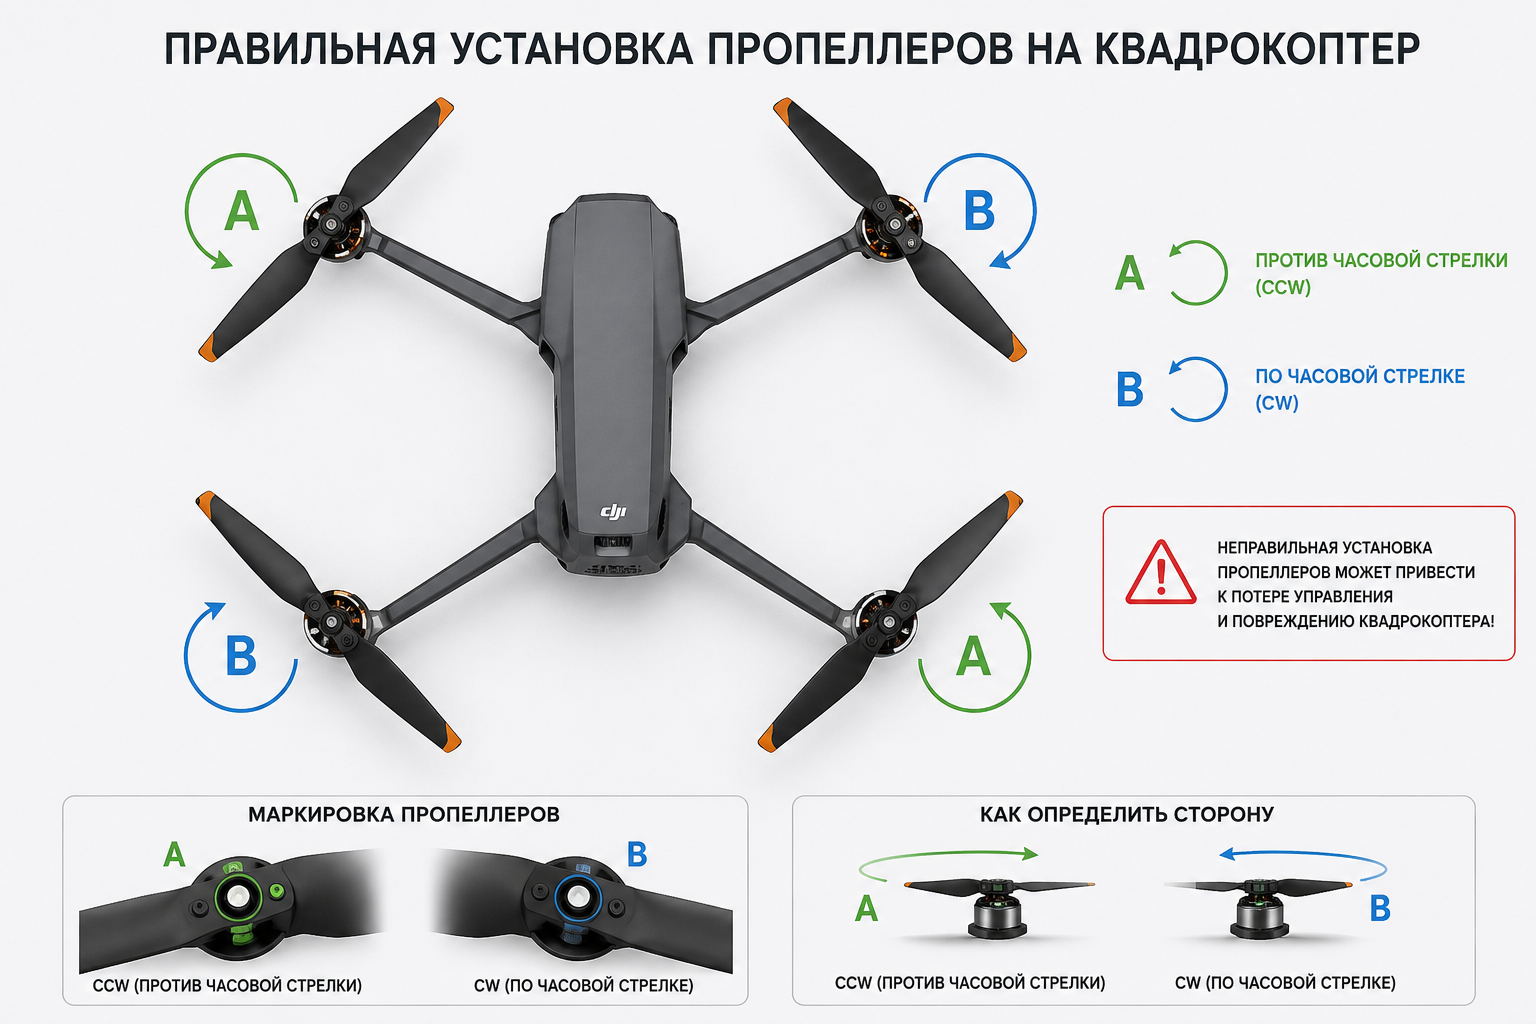
Установите пропеллеры и надежно затяните гайки. Ваш квадрокоптер готов к первому полету. Найдите открытое безопасное место, отойдите на несколько метров и плавно давайте газ. Удачи в небе!
Часто задаваемые вопросы (FAQ)
Почему квадрокоптер не армится (не включаются моторы)?
Самая частая причина — флаги безопасности в Betaflight. Подключитесь к конфигуратору, включите аппаратуру и посмотрите на верхнюю часть экрана. Если горит какой-либо флаг (например, THROTTLE, CLI, ARM SWITCH), это и есть причина. Чаще всего газ не на нуле (THROTTLE) или дрон находится под слишком большим углом (ANGLE).
Что делать, если мотор вращается в неправильную сторону?
Самый простой и правильный способ в 2026 году — программный. Подключитесь к дрону с аккумулятором (пропеллеры сняты!), запустите ESC Configurator (для прошивки BLHeli_S) или BLHeliSuite32 (для BLHeli_32), считайте настройки и измените параметр Motor Direction для нужного мотора на Reversed.
Как понять, что пропеллеры установлены правильно?
После установки посмотрите на дрон сверху. Для схемы Props OUT (стандарт Betaflight) передние лопасти должны «загребать» воздух к центру, а задние — от центра. Визуально, более высокая кромка лопасти всегда должна смотреть в сторону вращения.
Какой протокол ESC (DSHOT, PWM) лучше выбрать?
Однозначно DSHOT. В 2026 году аналоговые протоколы вроде PWM или Oneshot считаются устаревшими. DSHOT (DSHOT300, DSHOT600) — это цифровой протокол, который обеспечивает более быструю и точную передачу сигнала, не требует калибровки регуляторов и более устойчив к помехам. Для большинства сборок DSHOT600 является оптимальным выбором.