Приветствую, коллеги-пилоты. Если вы здесь, значит, вас, как и меня, завораживает магия полета этих четырехроторных машин. Но за магией всегда стоит точная наука. Сегодня мы не будем лить воду, а разберем по винтикам, как работает квадрокоптер — от базовой физики до сложной электроники. Забудьте о маркетинговых брошюрах. Здесь только факты, механика и инженерные решения, которые позволяют нашим аппаратам покорять небо.
Наша цель — дать вам полное понимание процессов, происходящих в дроне каждую миллисекунду полета. После прочтения этой статьи вы будете смотреть на свой коптер не просто как на гаджет, а как на сбалансированную систему, где каждый компонент выполняет свою критически важную роль.
- Анатомия дрона: из каких ключевых компонентов состоит квадрокоптер?
- Рама, моторы и пропеллеры — «тело» и «мышцы»
- Полетный контроллер и ESC — «мозг» и «нервная система»
- Аккумулятор и приемник — источник энергии и связь с пилотом
- Физика в воздухе: за счет чего квадрокоптер взлетает и держится в небе?
- Четыре фундаментальные силы полета
- Принцип вращения винтов: секрет стабильности и борьбы с крутящим моментом
- Искусство маневра: как дрон выполняет команды и движется в пространстве?
- Взлет, посадка и зависание в одной точке
- Движение вперед-назад (тангаж) и в стороны (крен)
- Повороты вокруг своей оси (рыскание)
- Цифровой «мозг»: роль полетного контроллера и умных датчиков
- Гироскоп и акселерометр: цифровой вестибулярный аппарат дрона
- Как контроллер ежесекундно стабилизирует полет
- Взгляд с небес: как работает дрон с камерой?
- Что такое подвес (gimbal) и почему без него видео будет дрожать
- Технология FPV: как пилот видит мир глазами дрона в реальном времени
- Итог: полный цикл работы квадрокоптера от команды до движения
- Часто задаваемые вопросы (FAQ)
- В чем главный принцип управления квадрокоптером, если говорить просто?
- Почему у дрона именно четыре винта, а не три или пять?
- Может ли квадрокоптер летать, если один из моторов откажет?
- Что важнее для стабильного полета: мощные моторы или умный контроллер?
Анатомия дрона: из каких ключевых компонентов состоит квадрокоптер?
Чтобы понять полет, нужно сначала изучить «тело» летательного аппарата. Любой квадрокоптер, от гоночного FPV-снаряда до съемочной платформы, построен на одних и тех же базовых принципах и состоит из схожего набора узлов.
Рама, моторы и пропеллеры — «тело» и «мышцы»
Это основа, силовой каркас нашего аппарата.
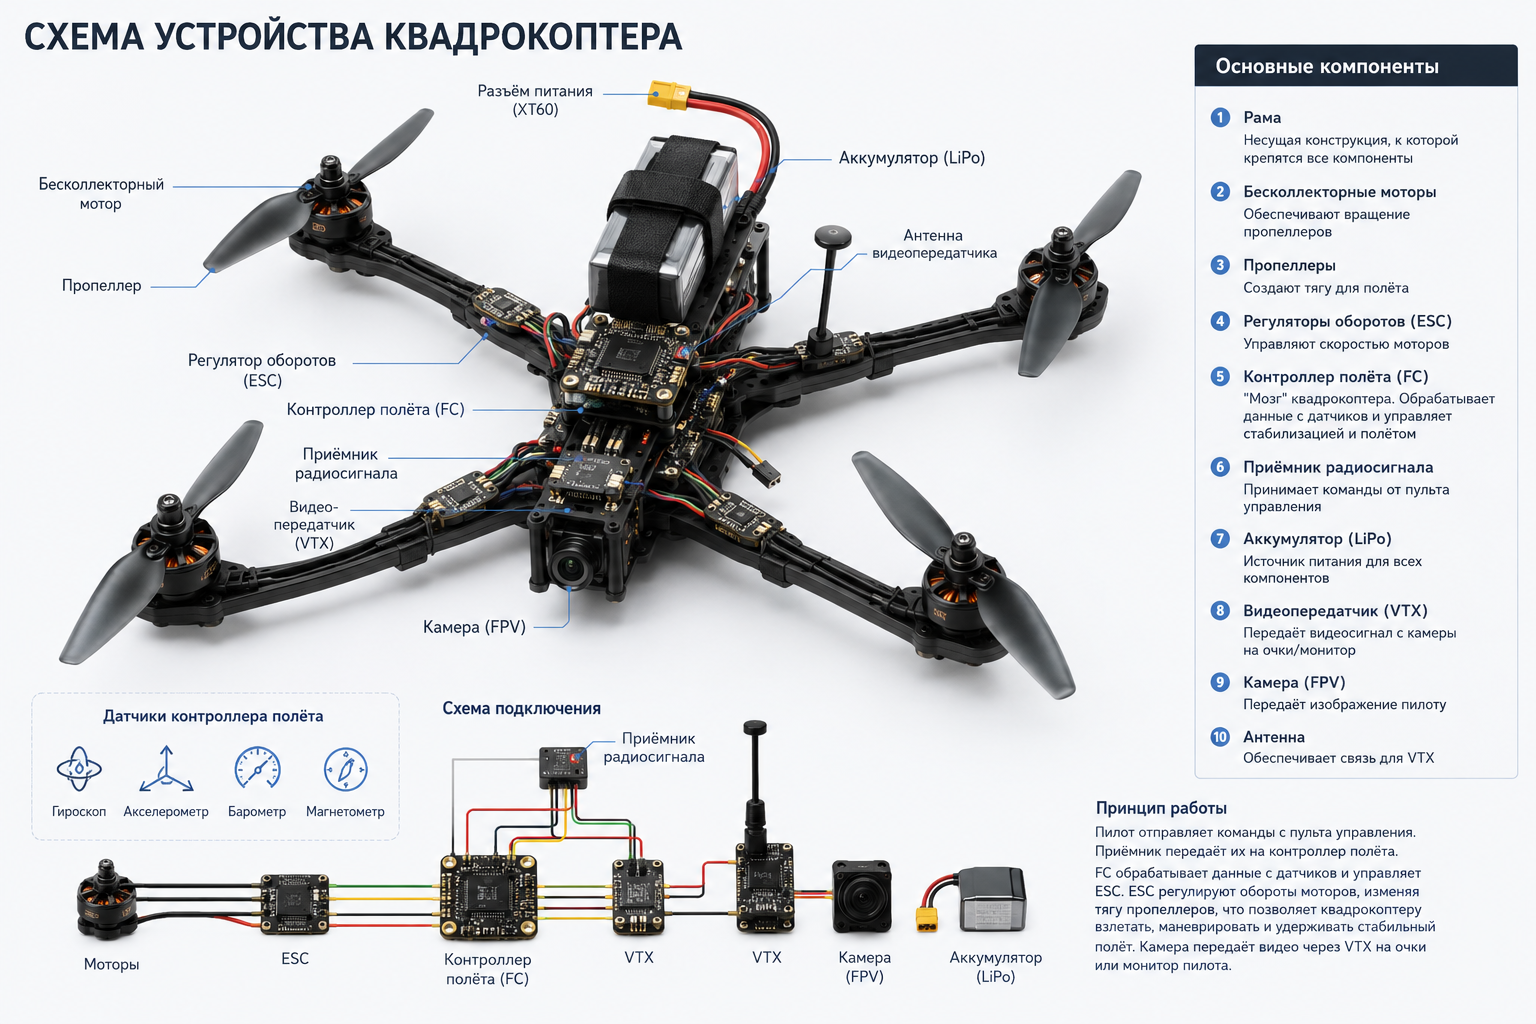
- Рама: Это скелет дрона. Чаще всего ее изготавливают из углеродного волокна (карбона) или прочного пластика. Главные требования к раме — максимальная жесткость при минимальном весе. Она должна выдерживать вибрации от моторов и нагрузки при маневрах, не деформируясь. Конфигурации рам бывают разными (X, H, Z), но принцип остается неизменным — служить платформой для всех остальных компонентов.
- Моторы: Это «мышцы». В 99% современных дронов используются бесколлекторные (brushless) двигатели. Они надежнее, мощнее и эффективнее своих коллекторных собратьев. Ключевой параметр мотора — KV, который означает количество оборотов на вольт. Чем выше KV, тем выше максимальные обороты, но ниже крутящий момент.
- Пропеллеры (винты): Это то, что создает подъемную силу. Их форма, размер и шаг (угол атаки лопасти) напрямую влияют на летные характеристики. Два винта вращаются по часовой стрелке (CW), а два — против часовой (CCW). Это фундаментальный момент, к которому мы еще вернемся.
Полетный контроллер и ESC — «мозг» и «нервная система»
Если рама и моторы — это тело, то полетный контроллер (ПК или FC — Flight Controller) — это его мозг.
- Полетный контроллер (FC): Микрокомпьютер с набором датчиков, который является центром принятия решений. Он получает команды от пилота через приемник, анализирует данные с гироскопа и акселерометра и тысячи раз в секунду отдает команды регуляторам скорости. Именно от прошивки и настроек ПК зависят стабильность, отзывчивость и управляемость дрона.
- Регуляторы скорости (ESC): Это «нервная система», связывающая «мозг» (FC) с «мышцами» (моторами). Каждый ESC получает сигнал от полетного контроллера и преобразует постоянный ток от аккумулятора в трехфазный переменный, регулируя скорость вращения своего мотора. От скорости и точности работы ESC зависит, насколько плавно и предсказуемо будет вести себя дрон.
Аккумулятор и приемник — источник энергии и связь с пилотом
Без этих двух элементов наш коптер останется красивой, но неподвижной конструкцией.
- Аккумулятор (LiPo): Источник жизни. Чаще всего используются литий-полимерные (LiPo) батареи из-за их высокой токоотдачи и хорошего соотношения емкости к весу. Основные параметры: напряжение (измеряется в «банках» S, где 1S ≈ 3.7V), емкость (mAh) и токоотдача (C-рейтинг).
- Приемник (Receiver): «Уши» дрона. Это небольшое устройство, которое принимает сигналы от вашего пульта управления (аппаратуры) и передает их полетному контроллеру для дальнейшей обработки.
Физика в воздухе: за счет чего квадрокоптер взлетает и держится в небе?
Теперь, когда мы знаем анатомию, давайте разберемся, почему летают дроны. В основе всего лежат фундаментальные законы аэродинамики. Принцип полета дрона не так уж и сложен, если разложить его на составляющие.
Четыре фундаментальные силы полета
Как и любой летательный аппарат, квадрокоптер в полете подвержен действию четырех сил:
- Подъемная сила (Lift): Создается пропеллерами. Вращаясь, они отбрасывают воздух вниз, и по третьему закону Ньютона («действие равно противодействию») возникает сила, толкающая дрон вверх.
- Сила тяжести (Gravity): Всегда направлена вниз и тянет дрон к земле.
- Тяга (Thrust): Сила, которая двигает дрон в горизонтальной плоскости. Она создается путем наклона вектора подъемной силы.
- Сопротивление (Drag): Сила сопротивления воздуха, которая противодействует движению дрона.
Для взлета и зависания подъемная сила должна быть равна силе тяжести. Для набора высоты — больше. Для движения вперед дрон наклоняется, и часть подъемной силы преобразуется в горизонтальную тягу, которая преодолевает сопротивление воздуха.
Принцип вращения винтов: секрет стабильности и борьбы с крутящим моментом
А теперь ключевой момент, объясняющий, почему у дрона именно четыре винта. Каждый вращающийся мотор создает реактивный крутящий момент, который стремится развернуть корпус дрона в противоположную сторону.
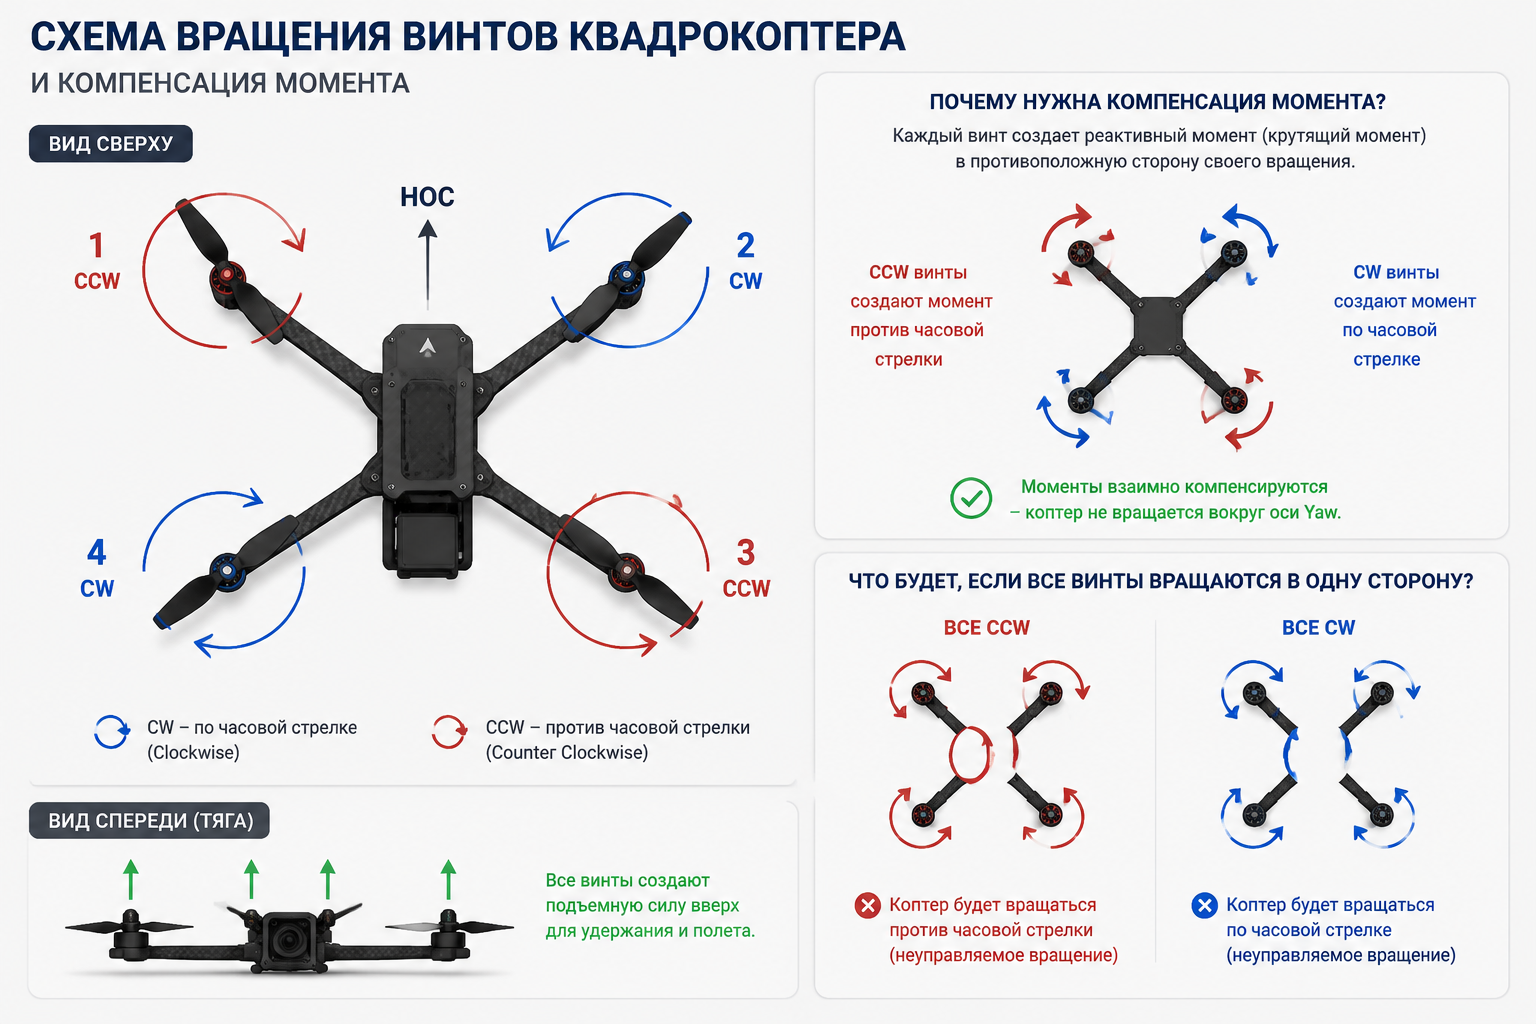
Если бы все четыре винта вращались в одну сторону, дрон бы бесконтрольно крутился вокруг своей оси. Чтобы этого избежать, используется гениально простое решение:
- Два мотора (например, передний левый и задний правый) вращаются по часовой стрелке (CW).
- Два других мотора (передний правый и задний левый) — против часовой (CCW).
Их реактивные моменты взаимно компенсируют друг друга, и корпус дрона остается неподвижным относительно вертикальной оси. Этот принцип работы квадрокоптера является основой его стабильности.
Искусство маневра: как дрон выполняет команды и движется в пространстве?
Мы выяснили, как дрон взлетает и висит на месте. Но как он маневрирует? Принцип управления дроном сводится к изменению скорости вращения одного или нескольких моторов. Полетный контроллер делает это по команде пилота.
| Маневр | Действие | Как достигается |
|---|---|---|
| Взлет / Посадка | Движение по вертикали | Синхронное увеличение / уменьшение оборотов всех 4 моторов. |
| Тангаж (Pitch) | Наклон и движение вперед/назад | Увеличение оборотов задней пары моторов и уменьшение передней (для движения вперед). |
| Крен (Roll) | Наклон и движение влево/вправо | Увеличение оборотов правой пары моторов и уменьшение левой (для движения влево). |
| Рыскание (Yaw) | Поворот вокруг своей оси | Увеличение оборотов диагональной пары CW и уменьшение CCW (для поворота против часовой). |
Взлет, посадка и зависание в одной точке
Это самый простой режим. Чтобы взлететь, пилот дает команду на увеличение газа. Полетный контроллер синхронно повышает обороты всех четырех моторов до тех пор, пока их суммарная подъемная сила не превысит вес аппарата. Для зависания (hovering) обороты подбираются так, чтобы подъемная сила точно равнялась силе тяжести.
Движение вперед-назад (тангаж) и в стороны (крен)
Чтобы полететь вперед, дрону нужно наклониться вперед. Для этого полетный контроллер увеличивает скорость вращения задних пропеллеров и одновременно уменьшает скорость передних. Коптер наклоняется, и вектор подъемной силы тоже. Теперь он направлен не строго вверх, а вверх и вперед. Вертикальная составляющая по-прежнему борется с гравитацией, а горизонтальная создает тягу, толкающую дрон вперед. Движение назад, влево и вправо происходит по абсолютно аналогичному принципу.
Повороты вокруг своей оси (рыскание)
Здесь в игру вступает та самая компенсация крутящего момента. Чтобы повернуть дрон влево (против часовой стрелки), контроллер слегка увеличивает скорость вращения моторов, которые крутятся по часовой стрелке (CW), и одновременно снижает скорость тех, что вращаются против часовой (CCW). Суммарная подъемная сила остается прежней, дрон не теряет высоту. Но баланс крутящих моментов нарушается. Момент от CW-моторов становится больше, и он начинает поворачивать корпус дрона в противоположную, то есть нужную нам сторону — влево. Это и есть квадрокоптер управление винтами в действии.
Цифровой «мозг»: роль полетного контроллера и умных датчиков
Вся эта сложная механика была бы невозможна без молниеносной работы электроники. Полетный контроллер — это дирижер, который управляет всем оркестром из моторов. Но чтобы управлять, ему нужны «органы чувств».
Гироскоп и акселерометр: цифровой вестибулярный аппарат дрона
Главные датчики на борту любого ПК объединены в блок IMU (Inertial Measurement Unit).
- Гироскоп: Измеряет угловую скорость вращения дрона по трем осям (тангаж, крен, рыскание). Он моментально сообщает контроллеру, если коптер начал наклоняться или поворачиваться, например, из-за порыва ветра.
- Акселерометр: Измеряет линейное ускорение, в том числе ускорение свободного падения. Это позволяет контроллеру понимать, где находится «верх» и «низ», и поддерживать горизонтальное положение в режиме автостабилизации.
В более продвинутых моделях также используются барометр (для удержания высоты), магнитометр (компас для определения направления) и GPS (для позиционирования и полета по точкам).

Как контроллер ежесекундно стабилизирует полет
Процесс стабилизации — это непрерывный цикл обратной связи, который называется PID-регулятором. Он происходит тысячи раз в секунду:
- Датчики (IMU) считывают текущее положение дрона в пространстве.
- Полетный контроллер (FC) сравнивает эти данные с желаемым положением (которое задает пилот стиками пульта или которое требуется для удержания позиции).
- Вычисление ошибки: FC определяет разницу между текущим и желаемым положением.
- Коррекция: На основе этой ошибки PID-алгоритм вычисляет, насколько нужно изменить скорость каждого мотора.
- Команда на ESC: FC отправляет новые команды на регуляторы скорости.
- Изменение оборотов: ESC изменяют скорость вращения моторов.
- Стабилизация: Положение дрона корректируется.
- Возврат к шагу 1.
Этот цикл повторяется с огромной частотой (например, 8000 раз в секунду — 8kHz), что и обеспечивает плавный и стабильный полет, который мы видим.
Взгляд с небес: как работает дрон с камерой?
Многие из нас используют дроны для фото- и видеосъемки. Как работает дрон с камерой, чтобы получать плавные и кинематографичные кадры, даже когда сам аппарат трясет ветром и он активно маневрирует?
Что такое подвес (gimbal) и почему без него видео будет дрожать
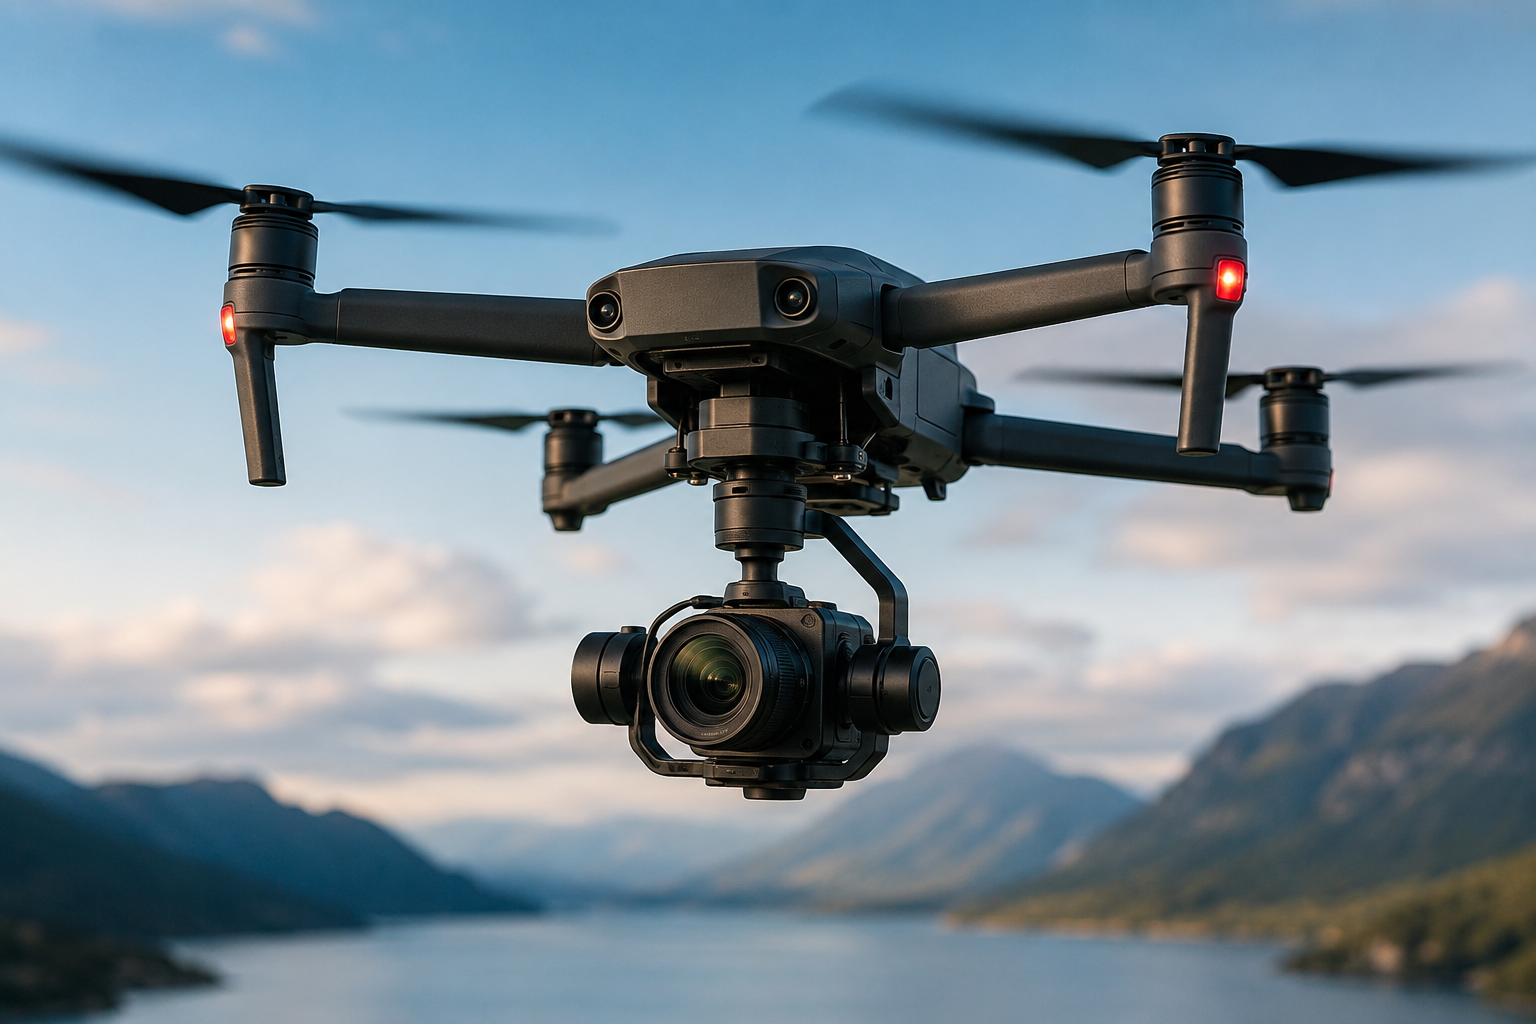
Ключевой элемент любой съемочной платформы — это моторизованный подвес, или гимбал (gimbal). Это устройство, которое физически изолирует камеру от вибраций и наклонов корпуса дрона.
Типичный 3-осевой подвес имеет собственные моторы и собственный IMU. Он отслеживает малейшие наклоны по осям тангажа, крена и рыскания и мгновенно компенсирует их, поворачивая камеру в противоположную сторону. В результате, как бы ни наклонялся дрон, камера всегда смотрит точно в горизонт (или под заданным углом), обеспечивая идеально плавное изображение.
Технология FPV: как пилот видит мир глазами дрона в реальном времени
FPV (First Person View, или «вид от первого лица») — это технология, которая позволяет пилоту видеть изображение с камеры дрона в реальном времени на специальных видеоочках или мониторе. Это создает эффект полного погружения и присутствия в кабине.
Система FPV состоит из трех частей:
- Курсовая камера на борту дрона.
- Видеопередатчик (VTX), который берет сигнал с камеры и транслирует его по радиоканалу (обычно на частоте 5.8 ГГц).
- Видеоприемник (VRX) на земле (встроен в очки или шлем), который принимает сигнал и выводит его на экран.
Эта технология критически важна для гоночных и фристайл-дронов, где пилоту нужна мгновенная реакция и точный контроль.
Итог: полный цикл работы квадрокоптера от команды до движения
Давайте соберем все воедино и проследим полный путь сигнала.
- Пилот двигает стик на пульте управления, например, вперед.
- Пульт кодирует это движение в цифровой сигнал и отправляет его по радиоканалу.
- Приемник на дроне ловит сигнал и передает его полетному контроллеру.
- FC интерпретирует команду «лететь вперед» и, основываясь на данных от гироскопа и акселерометра, вычисляет, что для этого нужно наклонить корпус на определенный угол.
- FC отправляет команды на ESC: «задние моторы — ускорить на X%», «передние моторы — замедлить на Y%».
- ESC подают на бесколлекторные моторы нужную мощность.
- Моторы с пропеллерами изменяют скорость вращения, дрон наклоняется вперед и начинает движение.
- Весь этот процесс непрерывно корректируется PID-регулятором для поддержания стабильности.
Вот так, в общих чертах, и работает эта удивительная машина. От простого движения стика до сложнейших вычислений и точной механики — все это происходит за доли секунды, чтобы подарить нам свободу полета.
Часто задаваемые вопросы (FAQ)
В чем главный принцип управления квадрокоптером, если говорить просто?
Проще говоря, вы управляете дроном, изменяя скорость вращения его четырех винтов. Ускоряете все винты — он летит вверх. Ускоряете только задние — он наклоняется и летит вперед. Ускоряете винты с одной стороны — он летит вбок. Это базовый принцип управления квадрокоптером.
Почему у дрона именно четыре винта, а не три или пять?
Четыре винта — это инженерный компромисс между стабильностью, управляемостью и эффективностью. Четное количество (два вращаются в одну сторону, два в другую) позволяет легко скомпенсировать реактивный крутящий момент. Три винта (трикоптер) требуют дополнительного сервопривода для компенсации момента, что усложняет конструкцию. Более четырех винтов (гекса-, октокоптеры) повышают грузоподъемность и отказоустойчивость, но увеличивают вес, стоимость и энергопотребление.
Может ли квадрокоптер летать, если один из моторов откажет?
Нет, стандартный квадрокоптер при отказе одного мотора немедленно теряет стабильность и падает. Он не может компенсировать потерю подъемной силы и возникший дисбаланс крутящего момента. Аппараты с шестью (гексакоптер) или восемью (октокоптер) моторами могут в большинстве случаев продолжить полет и совершить аварийную посадку при отказе одного двигателя.
Что важнее для стабильного полета: мощные моторы или умный контроллер?
Оба элемента критически важны, но для стабильности «умный» и правильно настроенный полетный контроллер играет ключевую роль. Мощные моторы дают тягу и отзывчивость, но именно контроллер с его быстрыми датчиками и отточенными алгоритмами (PID-регулятор) обеспечивает плавность и способность противостоять внешним факторам, таким как ветер. Это идеальный симбиоз «мозгов» и «мускулов».